IAGaussianRenderer 产品展示
1. 插件作用
IAGaussianRenderer 是面向 Unreal Engine 5.8 的 3D Gaussian Splatting(3DGS)实时渲染器。它可加载标准 3DGS .ply 文件并在 UE 关卡中实时渲染,使摄影测量或辐射场扫描成果可直接作为 UE 场景内容使用。
典型用途包括:
- 将真实世界扫描带入 UE 场景;
- 构建数字孪生或仿真背景;
- 从扫描场景生成合成图像,并与 IADataSDG 采集管线配合使用。
插件也可加载不含 3DGS 属性的普通彩色点云,并根据点密度自动估算 splat 尺寸。
IAGaussianRenderer 采用商业授权。未授权安装不会渲染点云。
2. 操作方式
- 在关卡中放置 Gaussian Splat Actor(
AIAGSActor)。 - 设置
PlyFilePath和源数据坐标系。 - 运行关卡;默认配置会在
BeginPlay自动加载并渲染 PLY。
Details 属性
| 属性 | 类型 | 默认 | 说明 |
|---|---|---|---|
PlyFilePath | String | 空 | 绝对路径直接使用;相对路径相对工程根目录 |
bAutoLoadOnBeginPlay | bool | true | 运行时 BeginPlay 自动加载 |
bEnabled | bool | true | 是否渲染该点云 |
CoordSystem | 枚举 | ZUp_RightHand | 源数据坐标系 |
UnitScale | float | 100.0 | 单位缩放,默认米→UE 厘米 |
bReferenceColorMode | bool | true | 颜色口径,见下文 |
bDepthOcclusion | bool | true | 场景网格可遮挡 splat |
bDisableBlurringPostProcess | bool | false | 仅在非 reference(pre-tonemap)路径关闭 TAA、Bloom、MotionBlur;reference 模式忽略此项 |
bClip | bool | true | 叶 AABB 视锥裁剪;保真对拍时可关 |
bLod | bool | false | 贡献度前缀 LOD;默认关,大场景远距再开 |
编辑器与 Blueprint 操作
| 操作 | 用途 |
|---|---|
LoadPly() | 按当前 PlyFilePath 加载 |
LoadPlyFromPath(Path) | 按指定路径加载 |
UnloadPly() | 卸载当前点云 |
GetNumSplats() | 获取当前 splat 数量 |
OnPlyLoaded | 编辑器或运行时异步加载完成后触发 |
| Load Ply / Unload Ply | Details 面板按钮,无需进入 PIE 即可在编辑器中加载或卸载 |
同一关卡可放置多个 Gaussian Splat Actor;每个 Actor 均可使用独立 PLY 与变换。移动、旋转或缩放 Actor 会变换对应点云。
颜色口径
3DGS 模型通常以匹配 sRGB 参考照片为训练目标。默认开启的 bReferenceColorMode 会忠实复现训练照片的颜色口径,以下所有画质指标均使用该模式。
关闭 reference 模式后,splat 会融入场景的光照与后处理链,视觉上更容易与周围 UE 网格融合,但颜色会偏离源数据。全景(ERP)或立方体贴图采集需要关闭 reference 模式;采集配置与限制请参阅 IADataSDG 文档。
3. Benchmark 数据集说明
评估使用 Tanks and Temples 的两个标准 tandt benchmark 场景(3DGS 文献中广泛使用),预训练模型均为 INRIA 官方发布:
| Truck | Train | |
|---|---|---|
| splat 数量 | 2,541,226 | 1,026,508 |
| 已注册视角 | 251 | 301 |
| 真实照片分辨率 | 979×546 | 980×545 |
| 相机标定 | COLMAP PINHOLE | COLMAP PINHOLE |
- 评估流程: 在真实照片分辨率下渲染全部 COLMAP 相机位姿,逐张与配对真实照片比较;下列指标均为全部配对视角的均值(不做挑选)。
- 硬件与运行环境: NVIDIA GeForce RTX 4060、Direct3D 12、UE 5.8。
- 渲染设置: reference 颜色模式、球谐函数 degree 3、GPU 排序。
4. 画质指标
| 指标 | Truck(251 视角) | Train(301 视角) | 方向 |
|---|---|---|---|
| PSNR | 22.4547 dB | 21.4530 dB | 越高越好 |
| SSIM | 0.7982 | 0.7946 | 越高越好 |
| LPIPS (AlexNet) | 0.1228 | 0.1770 | 越低越好 |
| LPIPS (VGG) | 0.2066 | 0.2582 | 越低越好 |
| FID | 11.4960 | 18.4031 | 越低越好 |
两个场景在模型规模、视角分布、遮挡复杂度和场景内容上均不相同,因此绝对指标不宜直接用于跨场景归因。版本间比较应固定场景、图像集、分辨率和评估流程。
近期画质提升
相较 2026-07-05 p2_post 内部基线,在两个场景上均取得提升。该对比表示此后多项正确性修复的累计效果,不是单一开关的消融结果:
| 指标 | Truck | Train |
|---|---|---|
| PSNR | 17.2035 → 22.4547 dB(+5.251 dB) | 16.3109 → 21.4530 dB(+5.142 dB) |
| SSIM | 0.6087 → 0.7982(+0.1895) | 0.4939 → 0.7946(+0.3007) |
| LPIPS (VGG) | 0.3450 → 0.2066 | 0.4683 → 0.2582 |
| LPIPS (AlexNet) | 0.2802 → 0.1228 | 0.3848 → 0.1770 |
| FID | 39.3519 → 11.4960(−70.8%) | 63.8168 → 18.4031(−71.2%) |
值得注意的是 FID 的相对改善在两个场景上几乎完全相同(−70.8% 与 −71.2%),尽管两者的绝对难度、视角数、splat 数量和相机标定参数都不同。
几何精度
渲染结果与真实照片的几何对齐残差经位移场测量:水平方向 ±0.05%;垂直方向残差为 0.36%(Train)/ 0.60%(Truck),且完全等于相机标定中 fx≠fy(非方形像素)经 UE 单一 FOV 参数表达时的理论值——即该残差是可预先计算的引擎固有限制,而非实现误差。详见已知限制。
⚠ 关于 FID 的比较范围
FID 衡量两组图像分布的相似性,通常需要数千张图像才能稳定估计。本评估的两个场景分别提供 251 / 301 个配对视角,因此这里的 FID 仅可用于相同图像集上的版本间相对比较,不应与其他机构在更大图像集上发布的 FID 直接对比。
PSNR、SSIM 与 LPIPS 是逐视角配对指标,才是适合与 3DGS 文献同口径结果横向比较的数值。
5. 图像对比
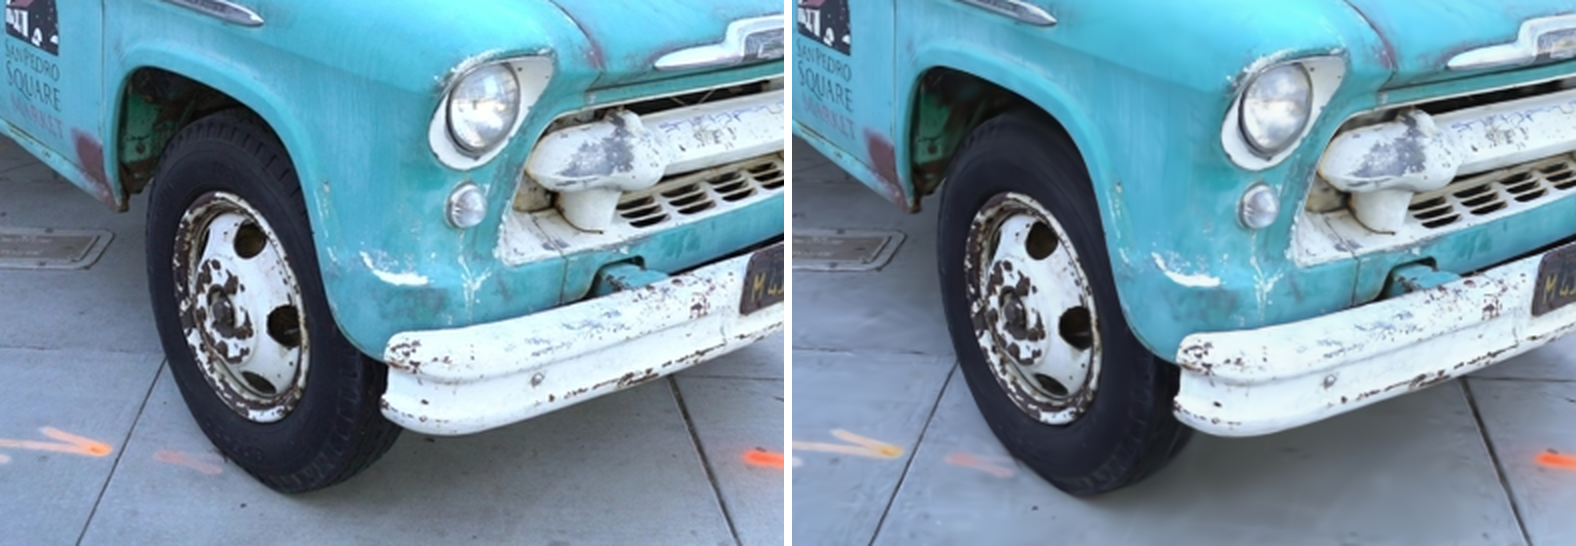
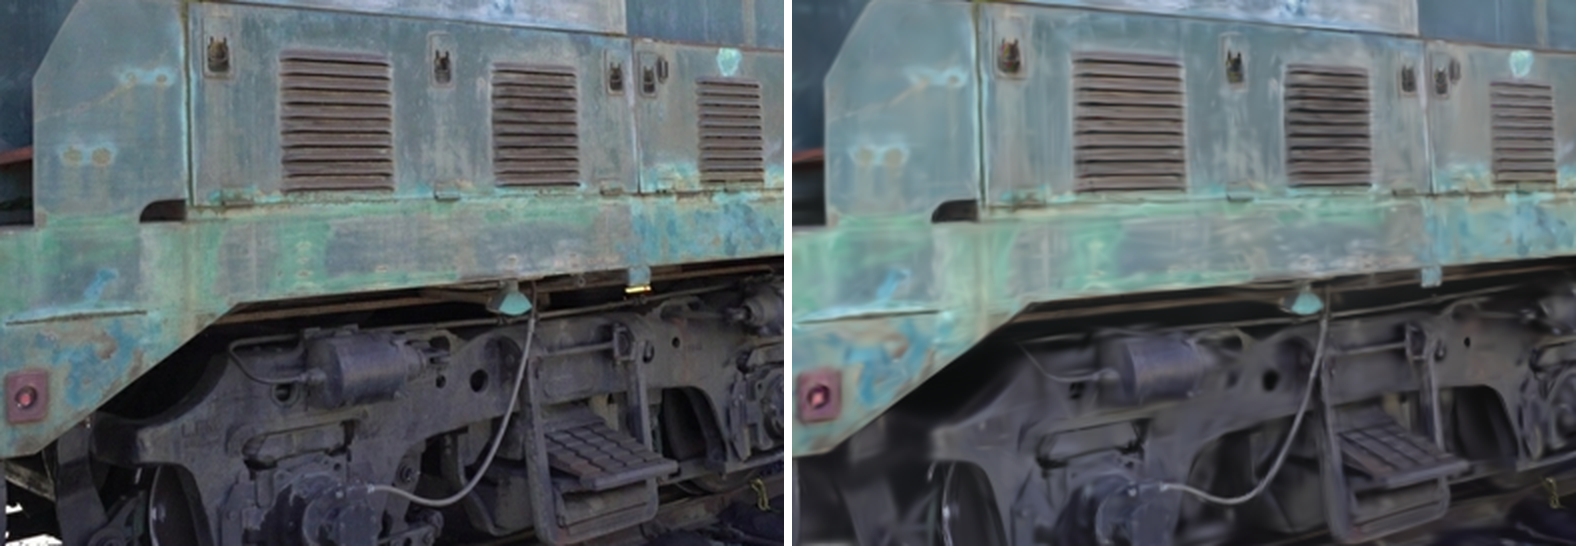
以下所有对比图均为左侧真实照片(GT),右侧插件渲染。每张图的三行分别取该场景全部视角中按 PSNR 排名的最佳、中位、最差视角——最差情况一并展示,不做挑选。
Truck
- 最佳:
000147,24.77 dB - 中位:
000068,22.44 dB - 最差:
000061,13.14 dB
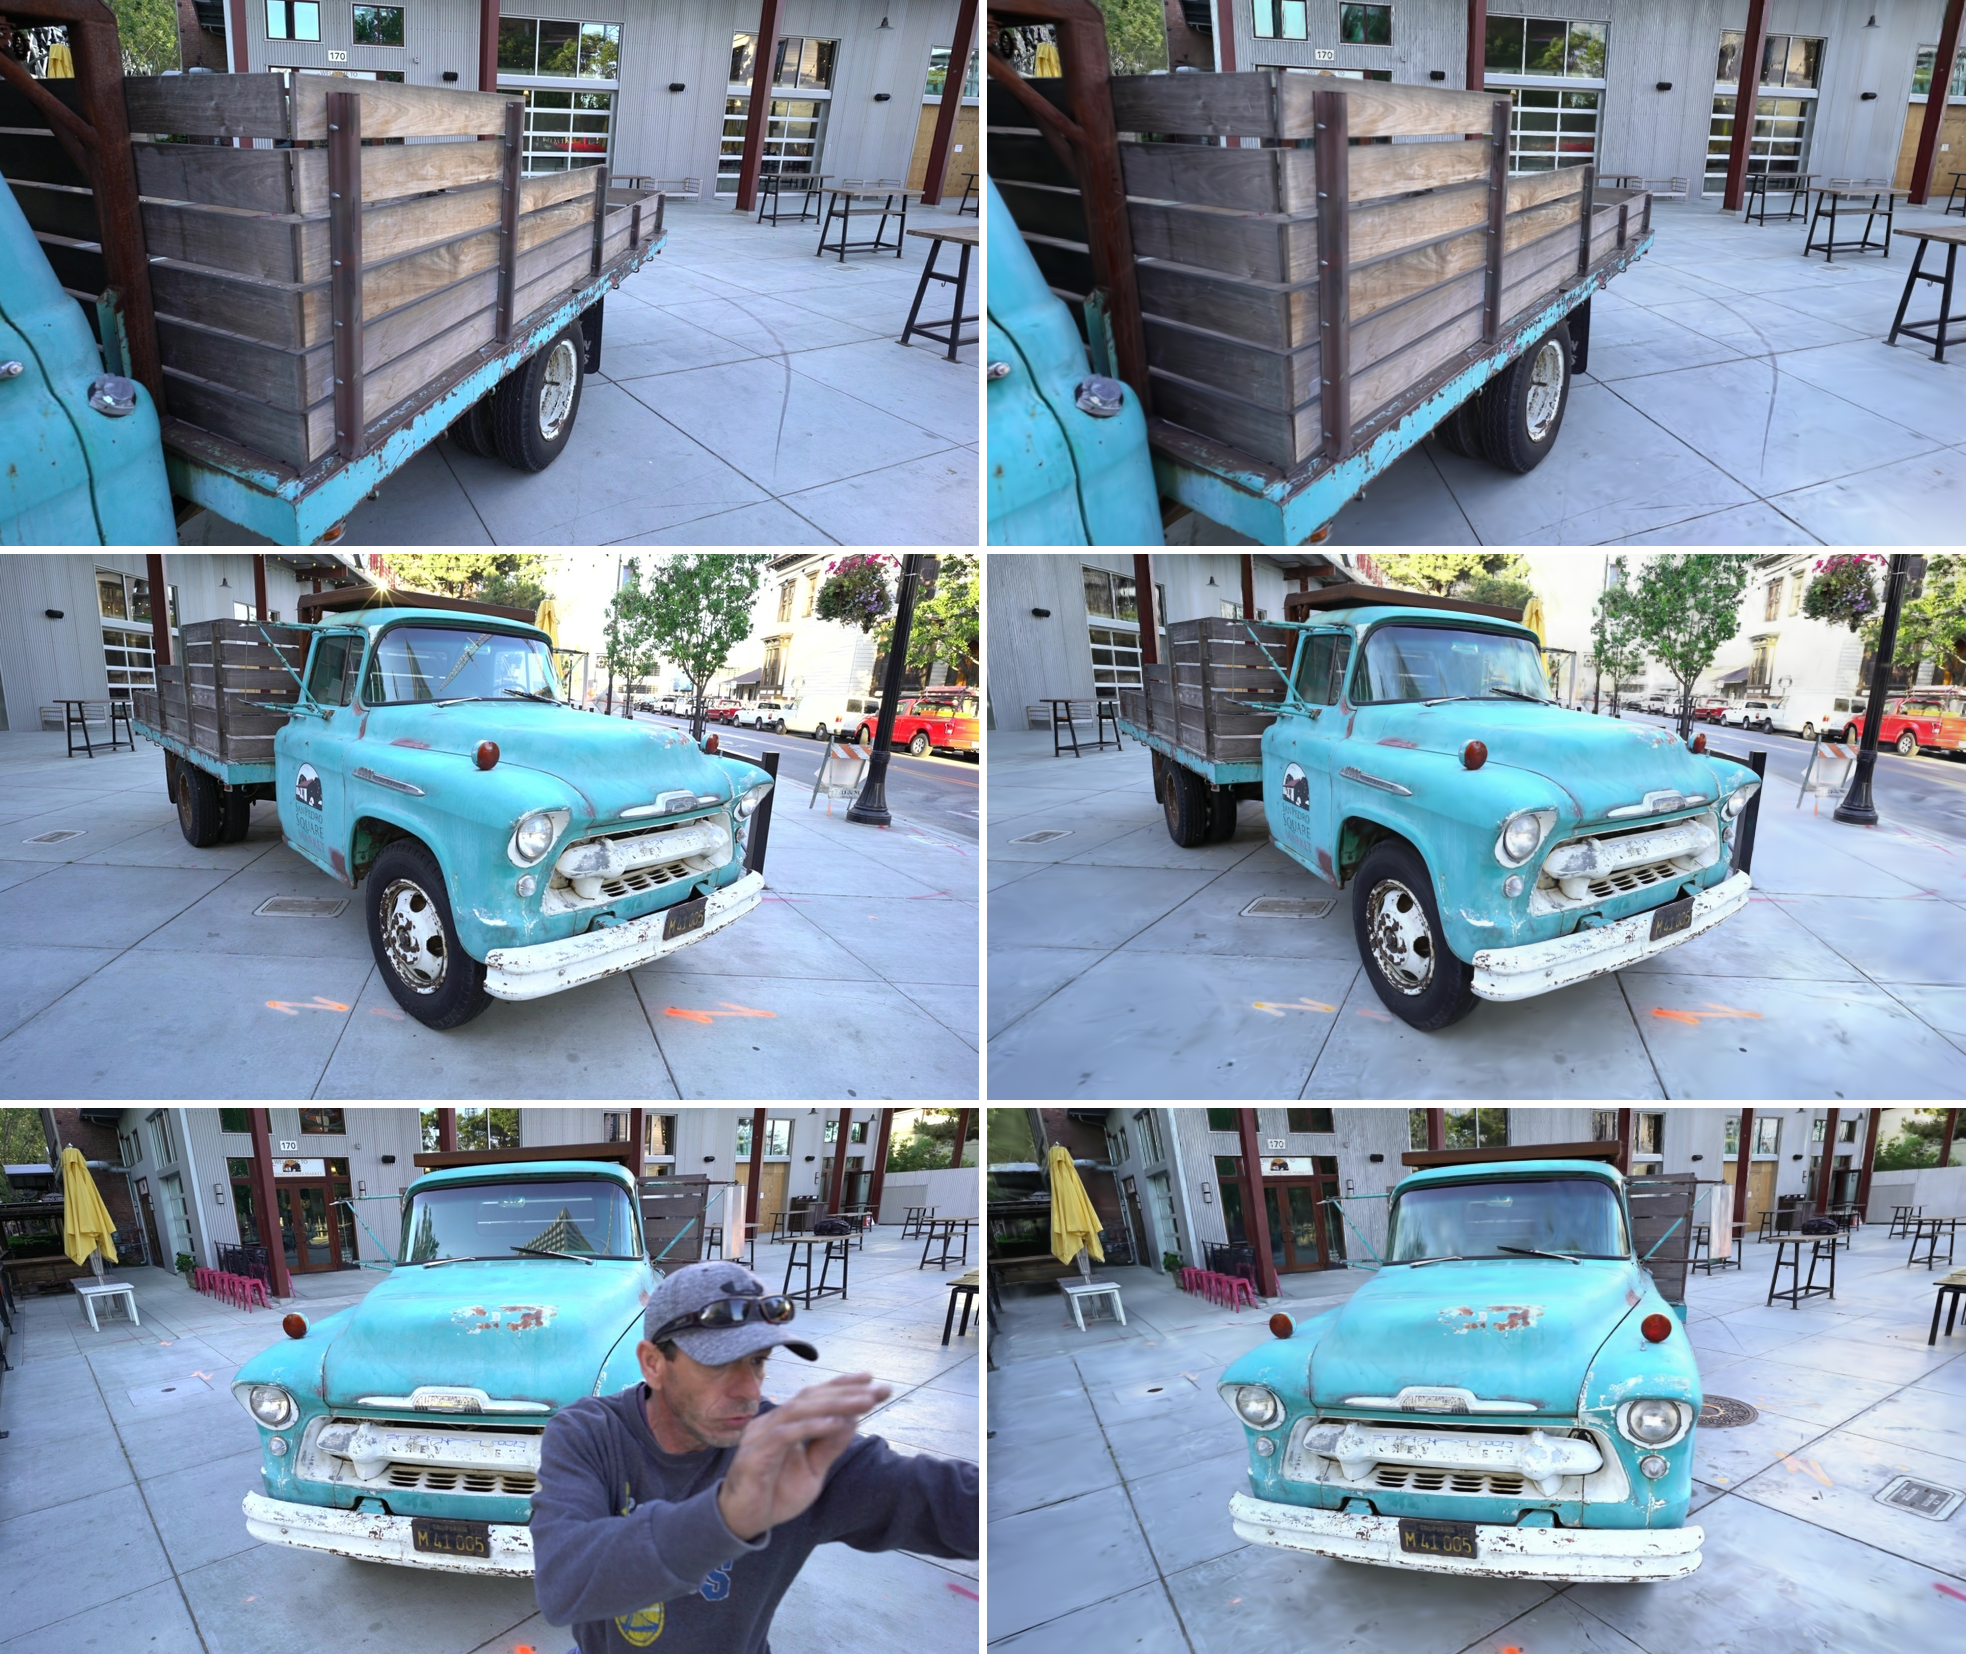
中位视角 000068 的 2× 细节裁剪:
Train
- 最佳:
00234,27.32 dB - 中位:
00241,21.47 dB - 最差:
00264,13.03 dB
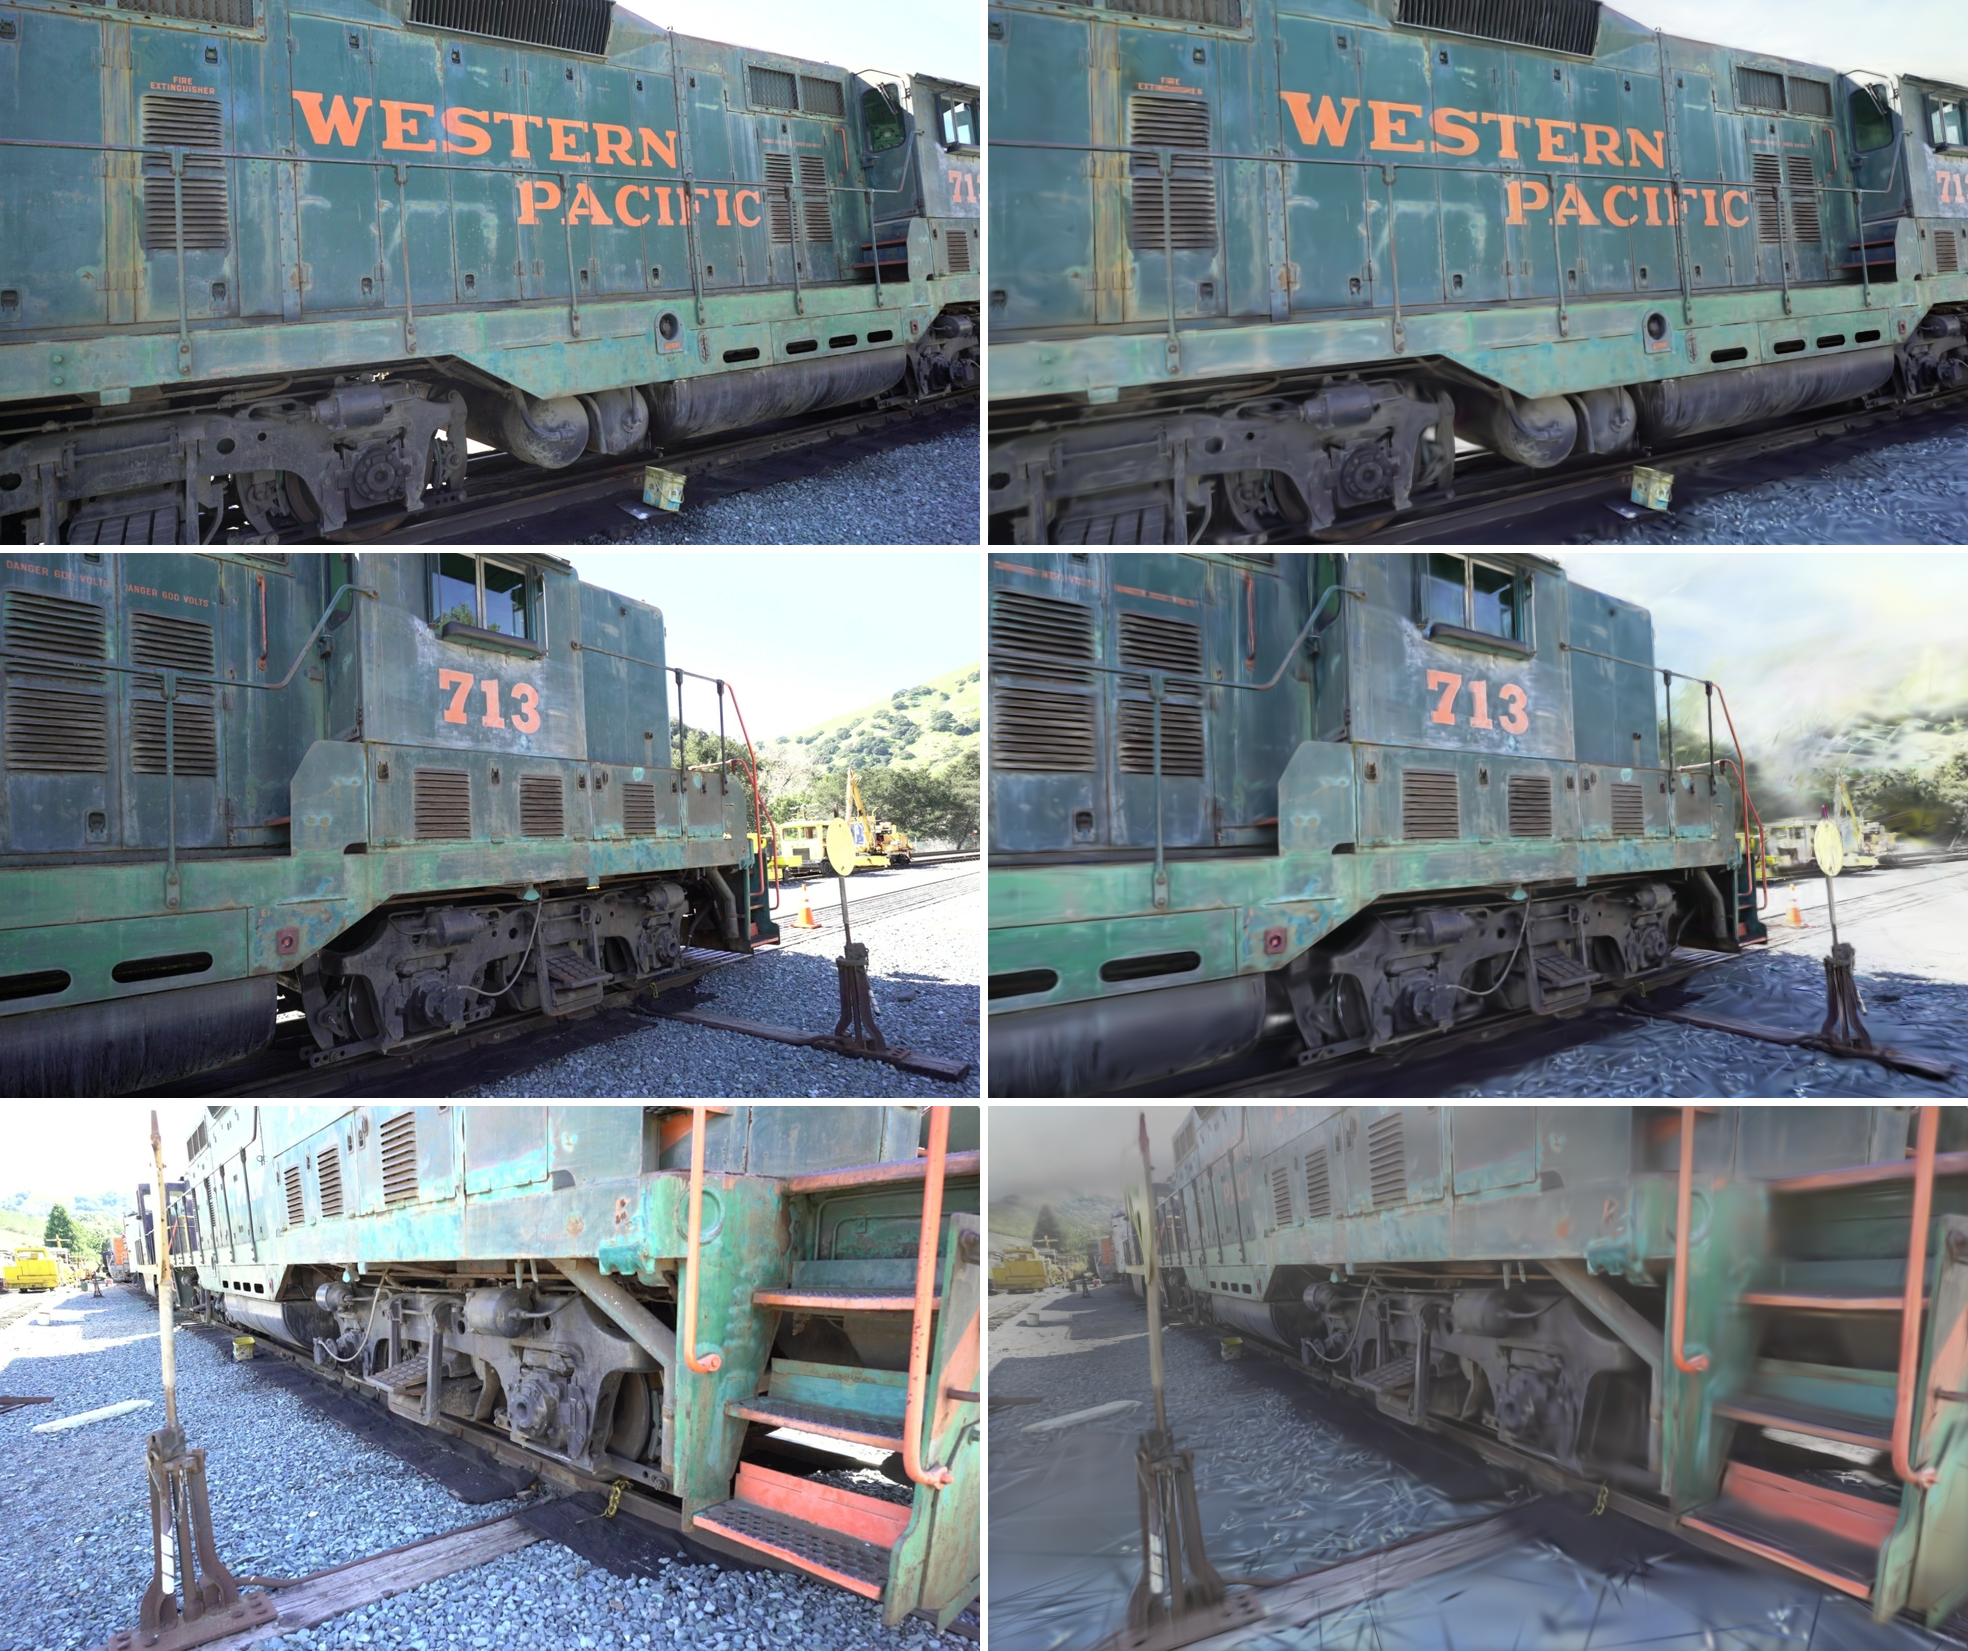
中位视角 00241 的 2× 细节裁剪:
关于视角间的差异
两个场景的单视角 PSNR 跨度都较大(Train 从 27.32 dB 到 13.03 dB)。单视角结果会同时受到训练视角覆盖、模型密度、遮挡复杂度和渲染覆盖误差影响,因此不应仅凭一个最佳或最差视角判断版本变化。上文指标均为全部视角的均值,未剔除低分视角。
6. 性能(画质锁定后再比)
同一套 reference + SH3 + GPU 排序。帧时间取 gpu_ms p50;FPS = 1000 / ms。
| 条件 | 结果 | |
|---|---|---|
| 小场景 | truck 2.54M、1600×900、RTX 4060、干净 GPU(p2_post) | 6.30 ms ≈ 159 FPS |
| 大场景远距 | SciArt 3.80M orbit、同机 Clip=0 vs Clip+LOD | 19.98 → 11.00 ms(1.82×) |
| 画质闸门 | truck 251 视角对真实照片;再开 Clip+LOD | 22.4547 → 22.4524 dB(−0.002 dB) |
远距加速来自少投影、少排序,不是换渲染核。orbit 若整朵点云都在视锥里,只开裁剪几乎不降帧,需要 LOD。其它引擎的公开 FPS 用了不同 GPU / 压缩档 / 分辨率,不能排成总榜。
7. 逐帧采集渲染视频
两段视频均为该场景全部 COLMAP 视角在 UE 5.8 中逐帧渲染(reference 模式)后按视角编号顺序编码,25 fps。使用的正是上方指标所评估的那批逐视角渲染帧,并非另行制作的演示内容——因此相机轨迹会随视角编号跳变,不是平滑的环绕运镜。
Truck(251 视角)
Train(301 视角)
8. 已知限制
- LOD 默认关: 近景保真走全量;大场景远距需显式打开
bLod(依赖bClip)。VRAM 仍按全量常驻,降的是投影与排序条目。 - 极端 FOV: 投影近似存在 EWA 泼溅的固有误差。
- 非方形像素: UE 相机只有单一 FOV 标量,无法表达标定中
fx≠fy的情况;本数据集约有 0.6% 差异,属于引擎固有限制。 - 全景采集: ERP / 立方体贴图采集需使用非 reference 颜色口径。
- 版本状态: 0.1,Beta / Experimental。